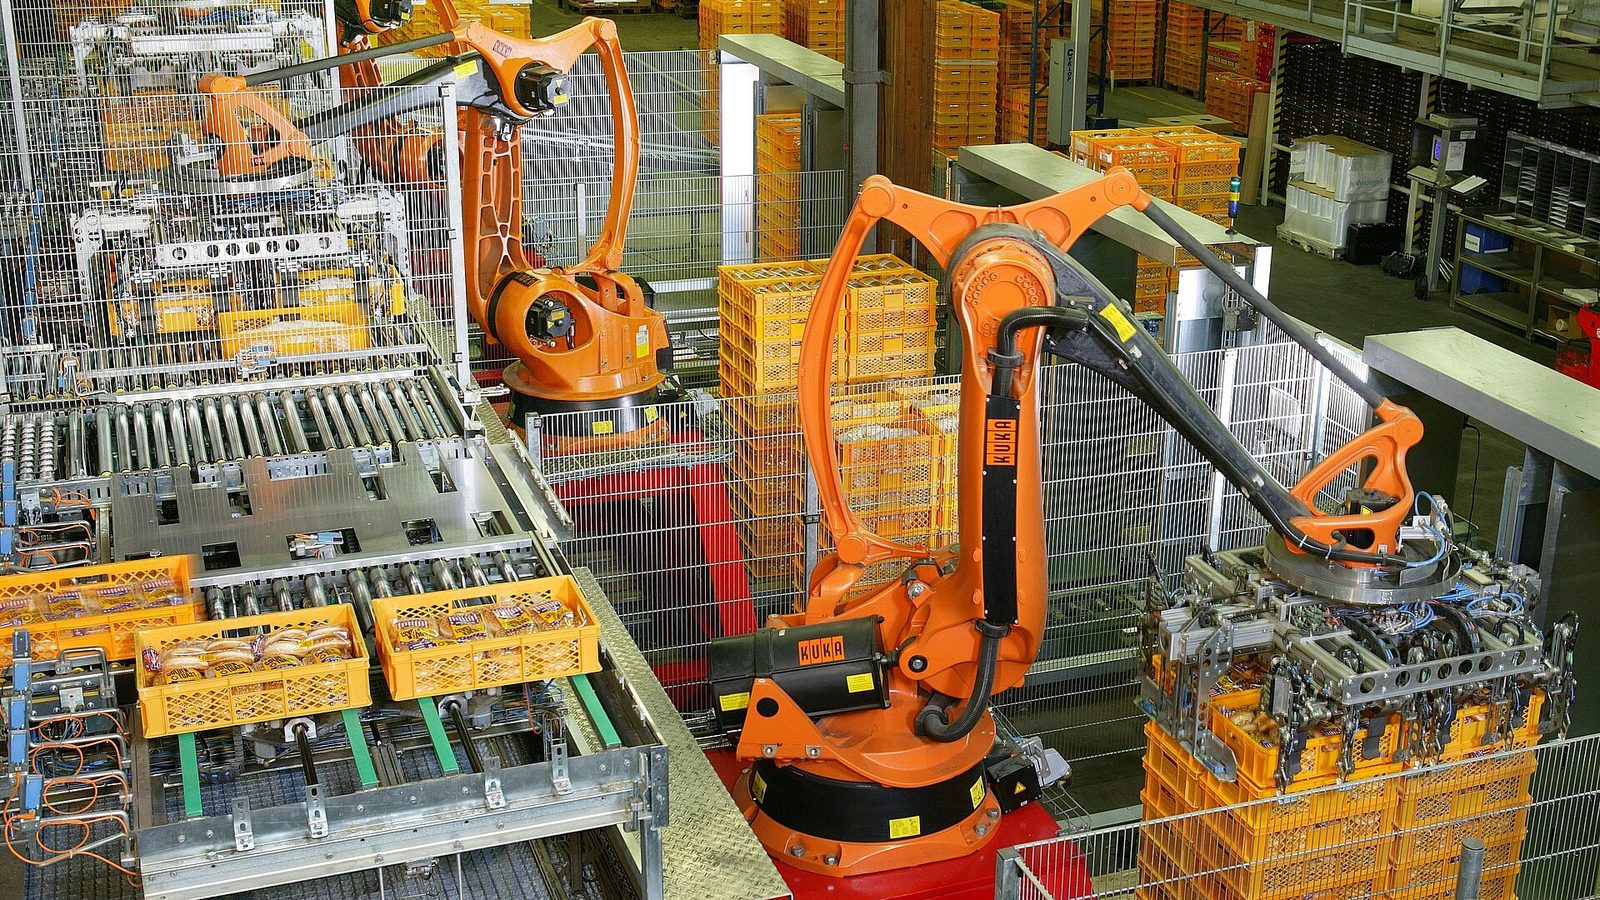
Quando se fala em robôs no trabalho, as manchetes vão para os humanoides. Mas a robótica que já está em escala é a industrial: braços que soldam, pintam e empilham, robôs pequenos que trabalham ao lado de pessoas e veículos que carregam material sozinhos. Cada um resolve um problema diferente, tem custos diferentes e segue normas de segurança diferentes. Esta matéria explica os três, mostra os números do setor e dá um roteiro para avaliar um piloto sem prometer retorno que nenhuma fonte garante.
Se você chegou agora, o vocabulário da área está em O que é Physical AI, e o contraponto sobre robôs com forma humana está em humanoides industriais: realidade ou hype.
Resumo para quem tem pouco tempo
- Em 2025 foram instalados 603.307 robôs industriais no mundo, alta de 11%, segundo a IFR, e o estoque passou de 5 milhões de unidades.
- Braço, cobot e AMR não são sinônimos. O braço trabalha em um ponto, o cobot é um braço pensado para dividir espaço com pessoas, e o AMR leva material de um lugar a outro.
- A norma depende do tipo. Braços e cobots passam pela família ISO 10218, que foi revisada em 2025. Veículos sem motorista, incluindo AMRs, passam pela ISO 3691-4.
- Nenhuma fonte lida garante prazo de retorno. Avalie com os seus números, em um piloto com métricas definidas antes.
Os números do setor
Segundo o resumo do World Robotics 2026, da Federação Internacional de Robótica (IFR), publicado em 24 de setembro de 2026:
| Indicador | Valor |
|---|---|
| Robôs industriais instalados em 2025 | 603.307 (alta de 11%, novo recorde) |
| Estoque operacional mundial | 5.079.078 (alta de 9%) |
| Valor de mercado em 2025 | US$ 18,6 bilhões (alta de 11%) |
| Previsão de instalações em 2026 | 655.000 (alta de 9%) |
| Previsão de instalações em 2029 | 806.000 |
| Ásia | 457.315 instalações, 76% do total |
| Europa | 73.054, queda de 14% |
| Américas | 57.044, alta de 14%, com os Estados Unidos em 67% |
Por setor cliente, a IFR informa que eletroeletrônicos lideraram em 2025, com 142.235 unidades, seguidos de perto pelo automotivo, com 138.429, e por metal e máquinas, com 108.571, ou 18% do total. Em um slide da apresentação da IFR, os robôs colaborativos aparecem em 11% das instalações, com alta de 7%.
Sobre o Brasil: a Redação não encontrou um número primário legível para o país. O resumo da IFR que foi lido não separa o Brasil, e por isso esta matéria não cita dado brasileiro. Se você precisa dele, consulte o relatório completo da IFR.
Braço, cobot e AMR: o que cada um é
Braço robótico industrial
A IFR cita a definição da ISO 8373: um manipulador automaticamente controlado, reprogramável e multiuso, programável em três ou mais eixos, que pode ficar fixo ou montado em uma plataforma móvel, para aplicações de automação em ambiente industrial. "Reprogramável" quer dizer que os movimentos mudam sem alterar a mecânica. "Multiuso" quer dizer que o robô pode ser adaptado a outra aplicação, mas isso exige modificação física. É o robô clássico de solda, pintura, paletização e manuseio, e na foto desta matéria trabalha dentro de células com grade.
Cobot (robô colaborativo)
É um robô projetado para uso colaborativo, ou seja, para dividir espaço com pessoas. A IFR reconhece dois grupos: os que cumprem a ISO 10218-1, que trata de projeto seguro, medidas de proteção e informações de uso, e os que não cumprem, mas podem seguir outras normas, nacionais ou da própria empresa. A IFR ressalta que isso não significa que sejam inseguros. Duas consequências práticas:
- "Cobot" não é sinônimo de "seguro em qualquer situação". A segurança vem do robô, da ferramenta na ponta do braço, da peça manuseada e da análise de risco da aplicação inteira.
- Confirme qual norma o fabricante declara cumprir, em vez de aceitar o rótulo.
AMR e AGV
A ficha da ISO 3691-4 trata de veículos industriais sem motorista, incluindo o que o mercado chama de AGV (veículo guiado automaticamente) e AMR (robô móvel autônomo). Ficam fora do escopo, segundo a ficha, veículos guiados só por meios mecânicos, como trilhos, e veículos controlados remotamente. Eles levam material de um ponto a outro, e a segurança depende muito do ambiente de operação: pisos, cruzamentos com pessoas, empilhadeiras e portas.
| Braço | Cobot | AMR / AGV | |
|---|---|---|---|
| O que faz | Executa uma tarefa em um ponto (soldar, pintar, empilhar) | O mesmo, projetado para dividir espaço com pessoas | Transporta material pela planta |
| Onde fica | Fixo, em geral dentro de uma célula protegida | Fixo ou móvel, junto de operadores | Circula pelo piso |
| Norma principal citada | ISO 10218 (partes 1 e 2) | ISO 10218 (conteúdo da ISO/TS 15066 incorporado em 2025) | ISO 3691-4 |
| Pergunta-chave | A célula está protegida e bem integrada? | A aplicação foi avaliada em risco, e não só o robô? | O trajeto, o piso e os cruzamentos foram avaliados? |
O que mudou na ISO 10218 em 2025
Segundo a reportagem da The Robot Report de 18 de fevereiro de 2025, a A3 anunciou a revisão da ISO 10218 após quase oito anos de trabalho; a versão anterior era de 2011. Resumo do que a reportagem descreve:
- Parte 1 trata do projeto, da fabricação, da remanufatura e da reconstrução de robôs industriais, e passa a incluir requisitos de projeto e de modos de operação, de cibersegurança (na medida em que afeta a segurança do robô) e os de aplicações colaborativas, que antes estavam na ISO/TS 15066.
- Parte 2 trata do projeto e da integração de aplicações e células robóticas, com métodos de proteção e ênfase em análise de risco.
- Ambas explicitam os requisitos de segurança funcional, trazem novas classificações de robôs com requisitos e métodos de teste, e incorporam orientações sobre carga e descarga manual e ferramentas de ponta de braço.
Limite desta leitura: os sites da ISO e da A3 bloquearam o acesso da Redação. Por isso a matéria usa o resumo da imprensa especializada e não cita requisitos específicos. Quem for aplicar a norma deve ler o texto oficial, com um profissional habilitado.
O que a ISO 3691-4 cobre
De acordo com a ficha da Genorma, a ISO 3691-4:2023, publicada em 12 de junho de 2023, estabelece requisitos de segurança e de verificação para veículos industriais sem motorista, como AGVs e AMRs, e para os sistemas de controle, guiagem e energia. Substitui a edição de 2020. A ficha informa também que há uma revisão em desenvolvimento (a norma aparece como "a ser revisada"), então confirme no catálogo da ISO qual edição vale no momento do seu projeto.
Onde cada um costuma funcionar bem (e onde não)
Esta é uma leitura da Redação, e não um resultado medido:
- Braço em célula protegida: tarefas repetitivas, de alto volume e com peças em posição previsível, como soldar e paletizar. Cuidado: mudou a peça, o layout ou o produto, e a reconfiguração tem custo.
- Cobot: postos onde a pessoa e o robô precisam dividir espaço e o volume não justifica uma célula fechada. Cuidado: a ferramenta afiada ou a peça pesada podem exigir proteções adicionais, e a velocidade e a capacidade de carga devem ser conferidas na ficha e no teste, sem presumir.
- AMR/AGV: logística interna, com rotas definidas e pouco imprevisto. Cuidado: piso irregular, tráfego misto e Wi-Fi instável derrubam a disponibilidade.
Como avaliar um piloto (roteiro da Redação)
- Defina a tarefa em uma frase e o que é "certo". Sem critério de sucesso, não há como avaliar.
- Escolha métricas operacionais antes de começar: peças ou entregas por hora, taxa de erro e retrabalho, disponibilidade (tempo em que o sistema funciona), tempo de troca de produto e intervenções humanas por turno.
- Meça a linha de base da operação atual, no mesmo período.
- Peça a análise de risco da aplicação, e não só a ficha do robô. A ISO 10218-2, segundo a reportagem, enfatiza a análise de risco.
- Pergunte qual norma o equipamento declara cumprir e peça o documento.
- Inclua o custo total: equipamento, ferramenta de ponta, integração, treinamento, manutenção, peças e tempo de parada.
- Defina a saída: quanto tempo dura o piloto, quais números fazem você seguir, ajustar ou parar.
Fórmula de retorno (da Redação, sem números)
Retorno anual estimado = (ganho por ano com produtividade, qualidade e menos retrabalho) − (custo anual de operação e manutenção).
Prazo de retorno = investimento total ÷ retorno anual estimado.
Nenhuma das fontes lidas traz prazo de retorno típico, e a Redação não cita um. Use os seus números, medidos no piloto.
Perguntas para o fornecedor
- Qual norma o equipamento declara cumprir e em qual edição?
- Quem faz a análise de risco da aplicação e quem assina?
- Qual é a disponibilidade medida em operação parecida com a minha, e com que dados?
- Qual o tempo para trocar de produto ou de layout?
- Que treinamento e que suporte existem no Brasil, e qual o prazo de uma peça?
- O que muda se eu trocar de fornecedor depois (software, ferramenta, comunicação)?
- Que dados o sistema coleta e para onde vão?
- Como funciona a parada de emergência e quem pode reiniciar?
- Qual é o custo total em três anos, com tudo incluído?
- Posso falar com um cliente que use o equipamento em condição parecida?
Riscos e limites
- Segurança é da aplicação inteira, e não só do robô. A ferramenta na ponta, a peça e o entorno entram na conta.
- Previsões não são resultado. Os números de 2026 e 2029 da IFR são projeções da própria entidade.
- Cibersegurança passou a constar da ISO 10218 em 2025, segundo a reportagem. Robôs conectados à rede da fábrica precisam de tratamento de TI.
- Mão de obra: automatizar muda funções. Envolva operadores e manutenção desde o início.
- Sem dado brasileiro nesta matéria: a realidade de custo, câmbio, importação e suporte no país pode mudar a conta.
O que não fazer
- Não compre pelo rótulo "cobot" ou "AMR" sem a norma declarada e a análise de risco.
- Não use o prazo de retorno de outra empresa como o seu.
- Não pule a linha de base. Sem ela, qualquer resultado parece sucesso.
- Não trate o piloto como fim. Defina antes o critério para parar.
- Não coloque pessoas e robôs no mesmo espaço sem avaliação de risco assinada por profissional habilitado.
Para continuar
Veja o hub de Robótica & Physical AI, o guia de Physical AI e a análise sobre humanoides industriais.
Perguntas frequentes
Qual a diferença entre cobot e robô industrial?
O robô industrial é definido pela ISO 8373 como um manipulador reprogramável e multiuso, de três ou mais eixos. O cobot é um robô industrial projetado para uso colaborativo, para dividir espaço com pessoas. A segurança, em ambos, depende da aplicação inteira.
Cobot é seguro por definição?
Não. A IFR separa os cobots que cumprem a ISO 10218-1 dos que seguem outras normas, e diz que isso não significa que sejam inseguros. A segurança vem do robô, da ferramenta, da peça e da análise de risco da aplicação.
O que é AMR?
É um robô móvel autônomo, usado para transportar material pela planta. A ISO 3691-4 trata de veículos industriais sem motorista, entre eles AGVs e AMRs.
Qual é a diferença entre AGV e AMR?
A ficha da ISO 3691-4 trata os dois como veículos industriais sem motorista, sem separar um do outro. A distinção comercial entre os nomes varia entre fornecedores, e a Redação não a apresenta como definição oficial. Peça ao fornecedor a descrição técnica de como o veículo navega.
O que mudou na ISO 10218 em 2025?
Segundo a The Robot Report, a revisão, a primeira desde 2011, incorporou os requisitos de colaboração da ISO/TS 15066, explicitou a segurança funcional, trouxe requisitos de cibersegurança e novas classificações de robôs.
Quantos robôs industriais existem no mundo?
Segundo a IFR, o estoque operacional chegou a 5.079.078 em 2025, e foram instalados 603.307 robôs naquele ano.
Em quanto tempo um robô se paga?
Nenhuma das fontes lidas informa prazo típico, e a Redação não o cita. Depende da tarefa, do volume e dos custos. Calcule com os seus números, medidos em um piloto com métricas definidas antes.
Fontes
- World Robotics 2026 – Industrial Robots: Executive Summary, IFR (International Federation of Robotics) (2026-09-24)
- Press conference on World Robotics 2026 (apresentação de mercado), IFR (International Federation of Robotics) (2026-09-24)
- Industrial Robots (definição ISO 8373 e robôs colaborativos), IFR (International Federation of Robotics)
- ISO 10218 industrial robot safety standard receives major overhaul, The Robot Report (2025-02-18)
- ISO 3691-4:2023, Industrial trucks: Safety requirements and verification, Part 4: Driverless industrial trucks and their systems, Genorma (ficha da norma)